Tablero digital sobre video NTSC para un Moskvich
Un STM32 que genera la señal de video de televisión por software, sin chip de video, y la inyecta en el monitor de la cámara de retroceso del carro. En la pantalla que el resto del tiempo está apagada salen temperatura del motor, voltaje de la batería y revoluciones. Todo el hardware de video son dos resistencias y un conector RCA.
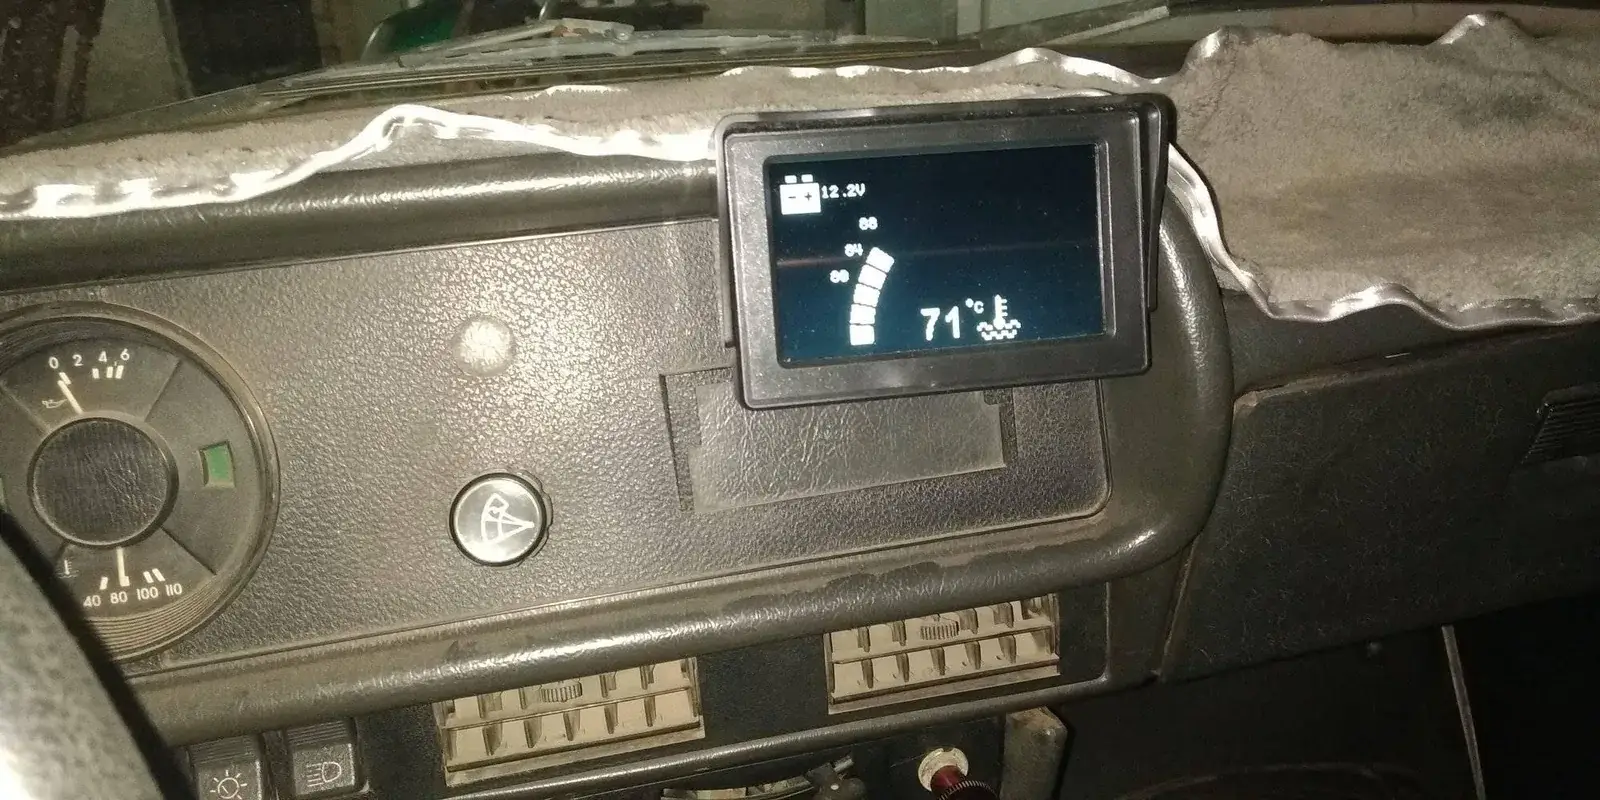
El Moskvich ya tenía instalada una pantalla: el monitor de la cámara de retroceso, que se enciende cuando se mete el cambio de marcha atrás y pasa el resto del viaje negro. Comprar otra pantalla para poner un instrumento al lado era pagar dos veces por lo mismo. La pregunta era si el microcontrolador podía hablarle a ese monitor en el idioma que el monitor ya entiende, que es video compuesto de televisión analógica.
Puede, pero no porque tenga hardware para eso. La señal NTSC se genera por software, con los periféricos que trae el chip puestos a otra cosa: un canal de PWM del TIMER2, desbordando cada 63,5 microsegundos, produce los pulsos de sincronismo que le dicen al monitor dónde empieza cada línea; el contenido de cada línea sale por el SPI1 empujado por DMA, de modo que los bits del framebuffer se convierten en niveles de luminancia sin que el núcleo tenga que intervenir. Las dos señales se suman con una red resistiva contra los 75 ohm de la entrada del monitor. Eso es todo el hardware de video: dos resistencias y un RCA. La base es la librería TTVout de Tamakichi, el port a STM32 de la TVout clásica de Arduino.
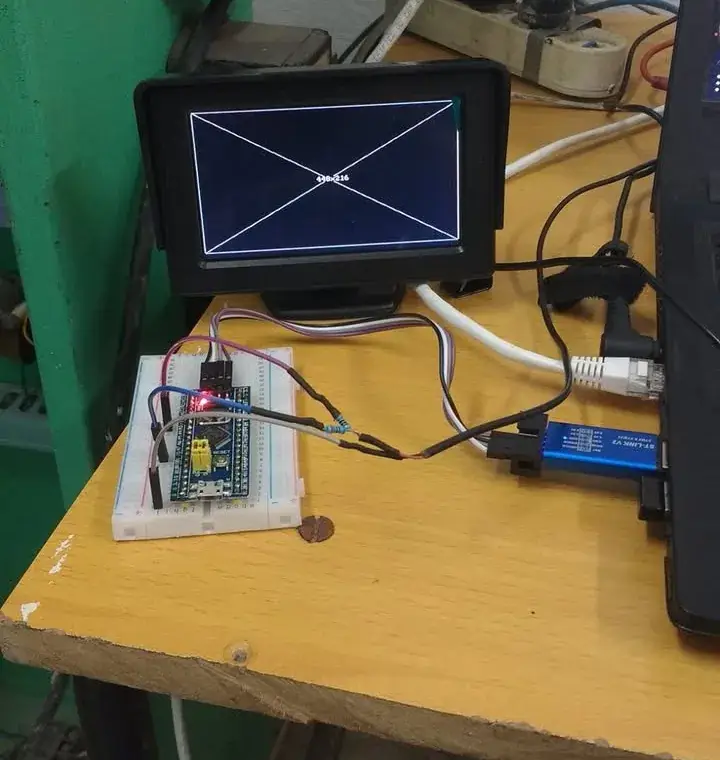
La pantalla trabaja a 224 por 108 píxeles en blanco y negro. Es poquísimo, y obliga a decidir qué merece estar ahí: el número grande de la temperatura del refrigerante con su barra graduada en los tres umbrales del control, el voltaje de la batería con su icono y las revoluciones del motor. Los dígitos grandes necesitaron una fuente propia de 16 por 24, porque la del sistema a esa resolución no se lee de un vistazo desde el asiento.
Las revoluciones se cuentan por flancos en la señal de la bobina, y ahí el problema no es contar sino no contar de más: la ignición de un carro es una de las fuentes de ruido más sucias que hay a bordo. El contador solo acepta un cambio de estado cuando lo ve tres lecturas seguidas, y convierte flancos por milisegundo en revoluciones por minuto con una constante que depende de los cilindros y de la bobina.
El resto —la máquina de estados de la temperatura, el filtro de media móvil, el menú de un solo pulsador, los parámetros en EEPROM emulada sobre flash— está tal cual heredado del controlador del Lada que hicimos con Casanova. Esa es la ventaja de haber separado el controlador de la pantalla en aquel proyecto: cambiar de una TFT a color por SPI a un monitor de televisión en blanco y negro tocó la capa de presentación y nada más. Lo que sí hubo que mover fue el voltímetro, de PA1 a PA2, porque PA1 es ahora el pin del sincronismo y no admite negociación.
Este Moskvich no tiene electroventilador, así que la parte del proyecto original que manejaba los relés de dos velocidades quedó dentro del código sin nada que accionar. No es elegante, pero es lo que pasa de verdad cuando se reutiliza un proyecto: una parte del código sobra y uno no la quita por no romper lo que funciona.
Lo que no hace
- Video monocromo de 224×108 píxeles. No hay color, y el texto fino no se lee: cabe un número grande y poco más.
- El firmware no conmuta entre la cámara y el instrumento. Eso lo resuelve el sensor de la palanca de cambios: al meter la reversa el monitor muestra la cámara.
- El GPS no está conectado: el regulador 7805 no aguanta la potencia que pide el módulo. Velocidad y hora no se muestran.
- No registra ni comunica nada. Lo que no se mire en la pantalla se pierde.
- STM32F103CB · Blue Pill
- Video NTSC por software · TTVout / TNTSC
- TIMER2 PWM · sincronismo
- SPI1 + DMA · luminancia
- NTC · Steinhart-Hart
- EEPROM emulada en flash
- C++ / Arduino · core stm32duino
- Fritzing